

Yon bag glise ka itil nan yon robo chirijikal sèlman lè yon jwenti wotasyon bezwen kontinwite elektrik ki kab fleksib pa ka bay fyab nan anvlòp mouvman ki nesesè yo. Pwoblèm nan jeni Se poutèt sa se pa tou senpleman jwenn yon "bag glise medikal." Li se defini koòdone konplè estasyonè-a-wotasyon andedan jwenti a epi pwouve ke konpòtman mekanik ak elektrik li rete akseptab pandan robo a deplase.
Sa a enpòtan paske yon jwenti robo presizyon ka konbine plizyè kontrent nan menm kote a: espas radial oswa axial limite, yon enstriman santral oswa pasaj katetè, maj koupl ki ba ki disponib, motè oswa pouvwa actuator, fidbak enkodeur, detèktè, D oswa chanèl done, pwoteksyon ak baz, ak repete chanjman nan direksyon. Yon konsepsyon ki pase yon tès kontinwite estatik ka toujou kreye rezistans wotasyon akseptab, erè siyal ki depann de ang oswa pwoblèm kominikasyon apre entegrasyon.
Gid sa a konsantre sou travay entegrasyon ak validation sa a. Li pa ranplase pi laj laGid seleksyon robo bag glise, epi li pa ranplase komèsyal lasolisyon bag glise medikalpaj. Li pa etabli tou konfòmite regilasyon aparèy medikal. Sekirite aplikab, EMC, esterilizasyon, biocompatibility ak kondisyon regilasyon dwe defini nan nivo aparèy konplè pa manifakti ekipman an.
Premye deside si jwenti a aktyèlman bezwen yon bag glise
Se pa tout aks robo chirijikal ki benefisye de yon bag glise. Yon jwenti ang limite ka pi byen sèvi ak yon kab fleksib ak anpil atansyon. Ka a vin pi fò lè jwenti a bezwen woulo liv kontinyèl, repete wotasyon ki ta san sa van kab la, oswa yon koòdone rotary kontra enfòmèl ant ki dwe prezève yon pasaj santral pou yon enstriman, katetè, arbr oswa lòt sèvis.
Pibliye achitekti chiriji-robo montre poukisa distenksyon sa a enpòtan. Yon patant robo-sistèm chirijikal dekri yon bag glise entegre nan yon detantè zouti pou transfere pouvwa ak siyal pandan y ap yon pasaj santral rete aliyen nan asanble a wotasyon. Achitekti a menm gen ladan elektwonik ankode, elektwonik motè-pouvwa ak yon fonksyon koupl-deteksyon alantou koòdone nan zouti wotasyon. Gade pibliye apatant chirijikal robotikpou yon egzanp entegrasyon nan nivo sistèm sa a.
Travay akademik sou robotik entèvansyon MR-kondisyonèl te demontre tou yon aranjman bag glise-arbr ki separe yon chemen katetè ak fil elektrik motè pandan y ap pèmèt wotasyon kontinyèl. Egzanp sa a itil paske li montre ke bag glise a pa ka evalye poukont li nan chemen mekanik la atravè jwenti a. Gade laEtid entèvansyon kadyak robotik UCL/IEEE.
Bati kat koòdone jwenti a anvan w chwazi yon achitekti
Kòmanse pa trase fwontyè ki genyen ant bò estasyonè a ak bò wotasyon an. Lè sa a, lis chak fonksyon elektrik ak mekanik ki dwe travèse oswa ansanm ak fwontyè sa a. Pa kòmanse ak konte sikwi.
| Fonksyon jwenti | Egzijans tipik pou defini | Poukisa li chanje entegrasyon glise-bag |
|---|---|---|
| Pouvwa motè oswa actuator | Vòltaj, aktyèl pou chak sikwi, konpòtman pik/inrush, sik devwa | Afekte gwosè kondiktè / kontak, chaj tèmik ak separasyon soti nan chanèl sansib |
| Feedback ankode | Kalite ankode, rezèv, fòma siyal, frekans, kab ak kondisyon pwoteksyon | Feedback pozisyon yo ka sansib a bri, baz ak kouple kanal |
| Fòs / koupl / deteksyon pozisyon | Nivo siyal, referans, Pleasant ak sansiblite mezi | Mezi ki ba-nivo yo ka mande pou separasyon pi fò ak chemen retounen kontwole |
| Kamera oswa lyen imaj | Egzak videyo oswa done koòdone, pousantaj done, kab, konektè ak kondisyon fizik-kouch | Chanèl gwo bandwidth pa ka trete kòm kondiktè rezèv |
| Kontwòl / kominikasyon | CAN, seri, Ethernet oswa lòt koòdone defini | Egzije validation dinamik koòdone espesifik |
| Enèji electrosurgical, si sa aplikab | Sistèm-espesifik chemen pouvwa, izolasyon ak kondisyon sekirite | Yo dwe trete kòm yon fonksyon elektrik enjenyè separe, pa gwoupe ak sikui siyal òdinè |
| Pasaj santral | Enstriman, arbr, katetè, tib oswa kab pake dyamèt plis clearance | Kapab detèmine si yon achitekti atravè-foraj obligatwa |
Se pa tout robo chirijikal ki sèvi ak tout fonksyon sa yo. Objektif kat la se anpeche sipozisyon. "Dis siyal" se pa yon definisyon ka itilize si dis chemen sa yo gen ladan yon pè ankode, yon Capteur analòg, yon lyen kamera ak yon otobis kominikasyon.
Entegrasyon mekanik vini anvan kalite pwodwi
Yon fwa kat jeyografik la koòdone klè, defini anvlòp la mekanik. Ekri maksimòm dyamèt deyò a, longè axial ki disponib, ouvèti sant obligatwa, sifas aliye, oryantasyon rotor/stator, runout ak aliyman akseptab, direksyon sòti kab, kote konektè ak aksè sèvis.
Twa desizyon achitekti komen ilistre konpwomi an:
| Konstriksyon mekanik | Achitekti pou Evalye | Kesyon Entegrasyon prensipal la |
|---|---|---|
| Pa gen pasaj santral; trè limite deyò dyamèt | Kapsil / Miniature | Èske pake a toujou sipòte sikui yo mande yo, chemen siyal, koupl ak konektè? |
| Enstriman, arbr oswa lòt sèvis dwe rete sou-aks | Through-two / through-bore | Ki twou klè ki nesesè apre yo fin pèmèt tolerans, routage ak clearance mekanik? |
| Wotè axial se kontrent dominan an | Galèt / plat | Èske anvlòp radial adisyonèl la akseptab, e ki jan reyon kontak-tras ap afekte konsepsyon dinamik la? |
Sa yo se chwa achitekti, pa reklamasyon ke yon fanmi an patikilye otomatikman apwopriye pou operasyon. Konvnab medikal, ekspoze netwayaj, kondisyon materyèl ak nenpòt egzijans konfòmite espesifik pwojè yo toujou bezwen pwòp verifikasyon yo.
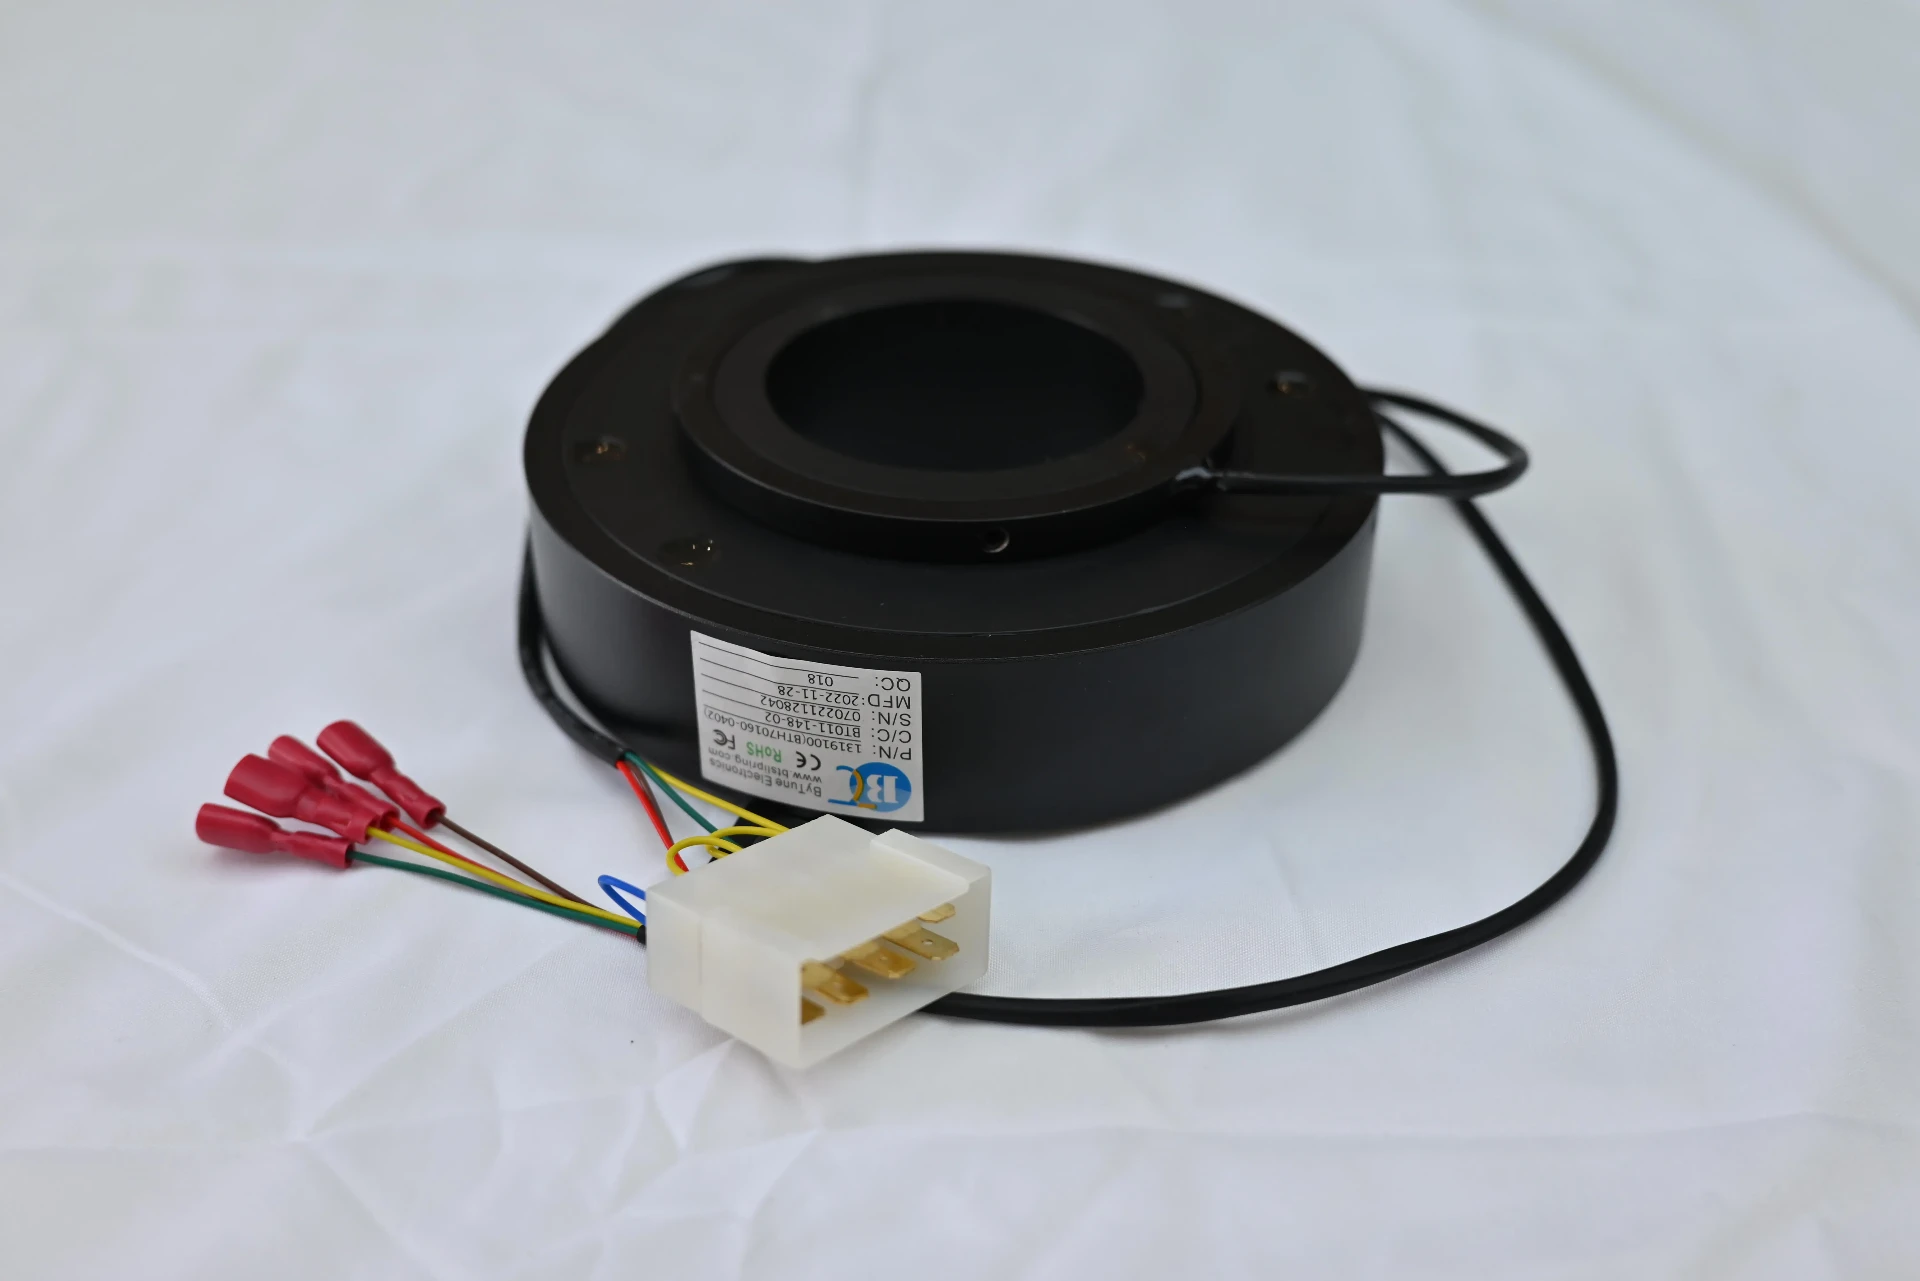
Koupl ki ba yo ta dwe espesifye kòm yon bidjè konjwen
"Koupl ba" twò vag pou yon jwenti presizyon. Kesyon an itil se konbyen rezistans wotasyon jwenti konplè a ka tolere ak konbyen nan bidjè sa a ka resevwa lajan nan bag la glise.
Omwen, distenge:
- koupl demaraj oswa rupture- rezistans ki dwe simonte lè mouvman kòmanse;
- kouri koupl- rezistans a pandan wotasyon etabli;
- varyasyon koupl- chanjman ak pozisyon angilè, direksyon, vitès oswa tan;
- koupl sistèm- efè konbine bag glise, BEARINGS, sele, angrenaj, prechaj kab, routage konektè ak lòt eleman jwenti.
Distenksyon sa a enpòtan paske yon robo ka satisfè sib mwayèn kouri-koupl li epi li toujou montre yon pik demaraj endezirab oswa varyasyon ki depann de ang. Se poutèt sa, spesifikasyon nan glise-bag ta dwe endike kantite koupl ki gen pwoblèm nan konsepsyon kontwòl mouvman an olye ke mande "friksyon minimòm."
Rekòmande sekans validation koupl
- Mezire jwenti a san bag glise a si achitekti a pèmèt yon debaz ki gen sans.
- Enstale bag glise a lè l sèvi avèk metòd final la aliye ak routage kab.
- Mezire koupl breakaway nan toude direksyon yo.
- Mezire koupl kouri sou seri vitès ki gen entansyon an.
- Chèche pik ang ki repete olye ke repoze sèlman sou yon valè mwayèn.
- Repete apre sik fonksyònman reprezantan si derive sik lavi enpòtan pou sistèm nan.
Limit akseptasyon egzak yo dwe soti nan kondisyon mekanik ak kontwòl robo a. Yo pa ta dwe kopye nan yon valè katalòg jenerik oswa nan yon lòt platfòm robo.
Trete chak chemen siyal kòm yon koòdone elektrik, pa yon konte fil
Jwenti robo chirijikal ka konbine pouvwa aktè ak ankode, Capteur, kamera ak chanèl kominikasyon. Fonksyon sa yo gen diferan kondisyon elektrik, kidonk alokasyon chanèl yo ta dwe defini anvan layout entèn la finalize.
Pou fidbak ki ba nivo, konsidere referans siyal, pwoteksyon, chemen retounen-aktyèl ak pwoksimite ak pouvwa switching. Pou Ethernet, videyo, USB oswa yon lòt koòdone gwo vitès, defini kouch fizik aktyèl la, konstriksyon kab, konektè ak pèfòmans done obligatwa. Kontinwite elektrik pou kont li pa etabli konpatibilite pwotokòl.
Konsepsyon an ta dwe tou distenge twa pwoblèm diferan ki souvan dekri ak yon sèl mo "bri":
- varyasyon dinamik kontak-rezistans nan koòdone nan glisman;
- kouple elektwomayetik soti nan motè, kondui oswa sikwi pouvwa vwazen;
- diafonis oswa pwoblèm baz nan chemen konplè kab-a-glise-bag-a-kab.
Pou fwontyè mezi ant rezistans estatik ak dinamik, gade ByTune aglise bag kontak rezistans gid. Pou pi laj faktè siyal-chemen tankou pwoteksyon, tè ak enstabilite ki gen rapò ak wotasyon, gade nangid estabilite siyal.
Defini kab, konektè ak tè entèfas ak bag glise a
Yon bag glise apwopriye ka toujou echwe nan nivo sistèm si entèkonekte ki antoure a mal entegre. Koube kab tou pre jwenti a ka ajoute rezistans mekanik. Yon konektè ki pa sipòte ka deplase anba ranvèse. Yon plak pwotèj ki fini yon fason diferan sou bò estasyonè ak wotasyon ka kreye yon chemen retounen inatandi. Yon kanal done gwo vitès ka pèdi jeyometri ki gen entansyon li yo si tranzisyon an nan asanble rotary a trete kòm fil elektrik òdinè.
Dokiman:
- kalite kab estasyonè-bò ak longè;
- kalite ak longè kab wotasyon-bò;
- kote konektè ak oryantasyon;
- soulajman souch ak mouvman kab pèmèt;
- revokasyon plak pwotèj sou tou de bò;
- referans siyal ak estrateji chasi / lyezon;
- separasyon ak kondiktè motè oswa switching-power;
- si bag glise a chita andedan oswa deyò yon netwayaj, dezenfeksyon oswa baryè esteril.
Dènye atik la se yon kesyon fwontyè sistèm, pa yon rezon pou pwan bag glise tèt li dwe sterilizable. Si eleman an ekspoze a yon pwosesis netwayaj oswa esterilizasyon defini, yo dwe valide materyèl, sele, grès machin, kab ak konpatibilite konektè kont pwosesis aktyèl la.
Sèvi ak yon Matrice Validasyon dinamik, pa yon tès ban sèl
Plan akseptasyon an ta dwe repwodui varyab yo ki ka chanje pèfòmans nan robo enstale a. Yon matris pratik separe varyab sa yo pou yon echèk ka remonte nan mouvman, chaj, direksyon, chanèl adjasan oswa lyen nan kouch fizik.
| Eta tès la | Ki sa ki pou opere | Kisa pou Mezire | Ki sa li ede revele |
|---|---|---|---|
| Debaz estasyonè | Joint sispann; reprezantan chaj elektrik | Siyal debaz, rezistans, estati lyen, pwodiksyon Capteur | Liy debaz reseptè/instrumentasyon anvan mouvman yo prezante |
| Wotasyon ba-vitès | Wotasyon pi ba pase vitès nominal | Koupl, fòm ond siyal, erè ankode, evènman kominikasyon | Konpòtman ki gen rapò ak kontak oswa ang ak efè dinamik limite |
| Wotasyon nominal | Vitès nòmal ak direksyon nòmal | Kouri koupl plis mezi elektrik espesifik aplikasyon an | Pèfòmans operasyon nòmal |
| Direksyon ranvèse | Mouvman repete nan sens goch / kont goch si yo itilize | Breakaway pics, siyal entèripsyon, connecteur/kab mouvman | Defo mekanik ak elektrik ranvèse-sansib |
| Reprezantan chaj pouvwa | Sikui motè/aktuateur aktif | Chanèl siyal sansib ak lyen done | EMI, pataje-retounen ak pwoblèm crosstalk |
| Aktivasyon adjasan-chanèl | Chanje yon chanèl agresè alafwa | Viktim Capteur/kanal done | Couplage chanèl-a-chanèl |
| Pwolonje monte bisiklèt | Reprezantan repete mosyon | Tandans koupl, erè tanzantan, tanperati ak estabilite elektrik | Drift ki pa parèt nan yon tès akseptasyon kout |
Kantite mezire a ta dwe matche ak fonksyon an. Pou yon Capteur analòg, sa a ka bri, konpanse oswa flote. Pou yon ankode, li ka konte erè oswa konsistans pozisyon. Pou yon lyen rezo, li ka estabilite lyen, erè pake oswa yon mezi fizik-kouch ki apwopriye a koòdone la. Pou jwenti nan tèt li, koupl yo ta dwe kaptire anba menm routage kab ak kondisyon aliye yo itilize nan robo a.
Dyagnostike echèk pa varyab ki chanje
| Obsève Pwoblèm | Premye Kesyon Jeni | Zòn ki gen anpil chans pou envestige |
|---|---|---|
| Joint ezite lè mouvman kòmanse | Èske pik rezistans mekanik la pi wo pase maj koupl ki disponib? | Breakaway koupl, kab prechaj, kote yo pote/sele trennen, aliyman, aliye |
| Feedback pozisyon vin enstab sèlman pandan wotasyon | Èske erè a gen rapò ak ang oswa vitès? | Kontak varyasyon, entegrite chanèl encoder, baz, mouvman kab |
| Erè videyo oswa done rive lè motè yo aktif | Èske fòt la disparèt lè yo retire agresè pouvwa a? | Separasyon chanèl, pwoteksyon, chemen retounen, diafonis, entegrite kouch fizik |
| Erè repete nan menm ang arbr a | Èske evènman an depann de ang mekanikman oswa elektrik? | Kondisyon kontak lokalize, runout, mouvman konektè / kab, pwoblèm tras espesifik |
| Pèfòmans elektrik se nòmal sou ban an men echwe nan jwenti a reyini | Ki sa ki chanje apre enstalasyon? | Routage kab, baz, chaje konektè, aliyman mekanik, sikui pouvwa adjasan |
| Pèfòmans chanje apre netwayaj oswa dezenfeksyon ekspoze | Èske ekspoze aktyèl la te enkli nan spesifikasyon anviwònman an? | Materyèl, sele, jakèt kab, konektè, rezidi oswa antre imidite |

Chiriji robo glise bag spesifikasyon blòk
Pou yon koòdone rotary koutim oswa aplikasyon espesifik, RFQ a ta dwe dekri jwenti a olye ke sèlman dyamèt la vle glise-bag.
- Fonksyon jwenti:baz, jwenti bra, ponyèt, woulo liv zouti, kondwi enstriman oswa lòt koòdone wotasyon.
- Mouvman:wotasyon kontinyèl, wotasyon limite, osilasyon oswa ranvèse repete.
- Vitès:nòmal ak maksimòm vitès opere plis ranvèse oswa pwofil akselerasyon kote ki enpòtan.
- Anvlòp mekanik:maksimòm OD, longè axial, koòdone aliye ak clearance konektè.
- Pasaj santral:obligatwa twou klè ak sa ki dwe pase nan li.
- Koupl:akseptab demaraj, kouri ak limit varyasyon si jwenti a gen yon bidjè koupl defini.
- Sikui pouvwa:vòltaj, aktyèl kontinyèl, kondisyon pik/inrush ak sik devwa pou chak gwoup sikwi.
- Capteur / sikui ankode:fonksyon egzak, nivo siyal, referans ak kondisyon kab / plak pwotèj.
- Done / videyo:koòdone egzak, kouch fizik, to done, kab ak definisyon konektè.
- Tès / pwoteksyon:obligatwa chasi, plak pwotèj ak aranjman siyal-referans.
- Anviwònman:tanperati, Vibration, netwaye / dezenfeksyon ekspoze ak lòt kondisyon ki enpòtan.
- Tès akseptasyon:ki sa yo dwe mezire pandan w ap wotasyon, anba ki chaj elektrik ak nan ki eta mouvman.
Si yon pwodwi estanda pa ka satisfè anvlòp konbine, koupl, kanal ak kondisyon validation, pwojè a ka deplase nan yonbag glise koutimevalyasyon. Pèsonalizasyon ta dwe rezoud yon kontrent jwenti defini; li pa ta dwe ranplase yon spesifikasyon koòdone enkonplè.
Règ entegrasyon pou kenbe
Pou yon jwenti robo chirijikal, yo ta dwe trete bag glise a kòm yon pati nan sistèm kontwòl mouvman ak transmisyon siyal la, pa kòm yon konektè izole. Defini jwenti a an premye, prezève pasaj santral ki nesesè yo ak anvlòp mekanik, asiyen yon bidjè koupl reyalis, separe chak koòdone elektrik pa fonksyon, epi valide chemen wotasyon ranpli anba chaj reprezantan ak mouvman.
Apwòch sa a kreye yon divizyon klè nan responsablite: gid robo laj eksplike ki lè ak ki jan robo itilize bag glise, paj solisyon medikal la sipòte kondisyon komèsyal nan nivo aplikasyon, ak gid entegrasyon sa a konsantre sou travay jeni ki nesesè andedan yon presizyon chirijikal-robo jwenti rotary.